

2.1. Электрогидравлические следящие приводы дроссельного управления
Следящие гидроприводы дроссельного управления наиболее широко распространены в промышленном роботостроении благодаря простой конструкции, а следовательно, высокой надежности и относительно малой стоимости. Изменение скорости движения подвижного элемента гидродвигателя осуществляется за счет дросселирования потоков рабочей жидкости на входе или выходе исполнительного двигателя или за счет сочетания этих способов дроссельного управления. При этом система из нескольких следящих гидроприводов питается рабочей жидкостью от одного гидронасоса постоянной или переменной производительности. Дросселирование потоков рабочей жидкости осуществляется изменением проходных сечений золотникового распределителя, определяемых положением кромок золотника относительно проточек золотниковой втулки. Скорость перемещения гидродвигателя тем выше, чем больше проходное сечение золотникового распределителя, т. е. больше смещение золотника относительно золотниковой втулки.
Обобщенные функциональные схемы. Наибольшее распространение в промышленной робототехнике получила схема гидроприводов дроссельного управления с гидронасосом постоянной производительности и постоянным давлением в системе (см. табл. 2.1 п. 1-6).
Особенность схемы, изображенной на рис. 2.1, состоит в том, что гидронасос постоянной производительности снабжает рабочей жидкостью имеющиеся потребители и его производительность равна сумме максимальных расходов потребителей. В том случае, если один или несколько потребителей не расходуют рабочую жидкость, ее избыток перепускается в сливную магистраль через переливной клапан. При этом потенциальная энергия рабочей жидкости высокого давления переходит в тепловую энергию, нагревая жидкость. Золотниковые распределители, которые управляют гидроцилиндрами и гидромоторами, также превращают часть потенциальной энергии рабочей жидкости высокого давления в тепловую энергию.
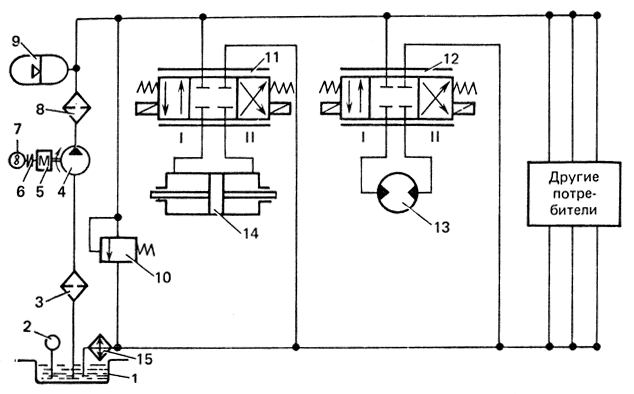
Рис. 2.1. Обобщенная функциональная схема гидроприводов дроссельного управления с гидронасосом постоянной производительности: 1 - бак; 2 - температурное реле; 3 - заборный фильтр; 4 - гидронасос постоянной производительности; 5 - электродвигатель; 6 - упругая муфта; 7 - вентилятор; 8 - фильтр тонкой очистки; 9 - пневмогидравлический аккумулятор; 10 - переливной клапан; 11 - золотниковый распределитель гидроцилиндра; 12 - золотниковый распределитель гидромотора; 13 - гидромотор; 14 - гидроцилиндр; 15 - теплообменник
Энергетические характеристики рассматриваемой схемы низкие, значительное количество потенциальной энергии рабочей жидкости высокого давления превращается в тепловую энергию, электромотор и гидронасос имеют завышенные мощность и массу. Для поддержания температуры рабочей жидкости и всей конструкции в допустимых пределах (до +80°С) используют избыточную рабочую жидкость в системе и ее охлаждение с помощью теплообменника и вентилятора.
Для некоторого сокращения дросселирования рабочей жидкости через переливной клапан занижается производительность гидронасоса, а кратковременный избыточный расход обеспечивается пневмогидравлическим аккумулятором. Однако такие меры снижают давление в нагнетающей магистрали, ограничивают длительность совместной работы гидродвигателей, усложняют расчет системы и ограничивают возможные варианты ее использования. Кроме того, заметного улучшения энергетических характеристик не получается.
Особенность схемы, применяемой в роботах сверхбольшой грузоподъемности (см. табл. 2.1, п. 7-9) и изображенной на рис. 2.2, состоит в том, что в ней имеется гидронасос переменной производительности, который по давлению в магистрали нагнетания изменяет производительность. В том случае, если подключается новый потребитель, давление в нагнетающей магистрали падает, срабатывает регулятор производительности, гидронасос увеличивает производительность, повышая давление в системе, и снабжает новый потребитель необходимым расходом. При отключении одного или нескольких потребителей от гидропитания давление в нагнетающей магистрали повышается, регулятор производительности уменьшает производительность гидронасоса, и давление в нагнетающей магистрали снижается до номинального. При этом обеспечивается баланс суммарного расхода на потребителях и производительности гидронасоса. Управление гидроцилиндрами и гидромоторами осуществляется, как и в первой схеме, приведенной на рис. 2.1, золотниковыми распределителями.
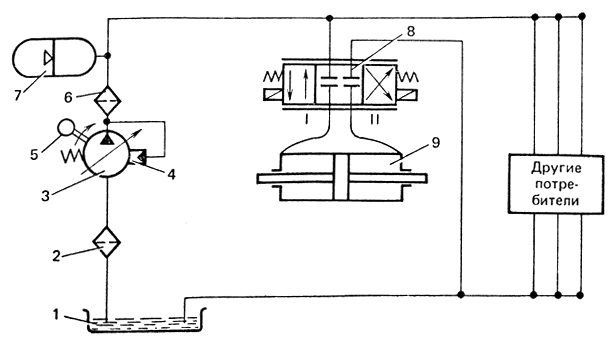
Рис. 2.2. Обобщенная функциональная схема гидроприводов дроссельного управления с гидронасосом переменной производительности: 1 - бак; 2 - заборный фильтр; 3 - гидронасос переменной производительности. 4 - регулятор производительности насоса; 5 - электродвигатель; 6 - фильтр тонкой очистки; 7 - пневмогидравлический аккумулятор; 8 - золотниковый распределитель; 9 - гидроцилиндр
Энергетические характеристики второй схемы, приведенной на рис. 2.2, значительно лучше, чем первой, так как отсутствует дросселирование рабочей жидкости в переливном клапане. При управлении гидродвигателей золотниковыми распределителями, как и в первой схеме, происходит дросселирование рабочей жидкости. Нагрев рабочей жидкости во второй схеме, хотя и происходит, но значительно меньше, чем в первой, и дополнительных мер по охлаждению рабочей жидкости и конструкции, как правило, не требуется. Пневмогидравлический аккумулятор во второй схеме используется для стабилизации давления в нагнетающей магистрали от резкого его изменения при подключении и отключении потребителей.
Конструктивно вторая схема по сравнению с первой незначительно сложнее, так как сложности гидронасоса переменной производительности компенсируются отсутствием переливного клапана и устройств охлаждения рабочей жидкости. Вместе с тем стоимость гидроприводов дроссельного управления с гидронасосом переменной производительности несколько выше, чем с гидронасосом постоянной производительности, так как вместо простых, низкой стоимости шестеренных гидронасосов постоянной производительности используются дорогие плунжерные гидронасосы переменной производительности.
В манипуляционных ПР с гидроприводами наблюдается тенденция использования в качестве гидродвигателей более простых и дешевых гидроцилиндров, имеющих к тому же и меньшие утечки рабочей жидкости, чем гидромоторы. Поэтому в дальнейшем рассмотрение энергетики, статики и динамики гидроприводов для ПР будет проводиться на примере использования в них гидроцилиндров.
Энергетические характеристики. Энергетические характеристики гидроприводов определяются не только коэффициентом полезного действия, но и его функциональной зависимостью от полезной нагрузки, балансом подводимой и полезной мощности при различных значениях полезной нагрузки, а также структурой непроизводительных потерь подводимой энергии.
Энергетический анализ наиболее удобно проводить по нагрузочной характеристике дроссельного гидропривода. При известных допущениях (идеальный золотник и постоянный коэффициент расхода) нагрузочная характеристика представляет собой ветвь повернутой квадратичной параболы с осью симметрии на оси нагрузок, с вершиной, смещенной в положительном направлении по этой оси, и выражается зависимостью
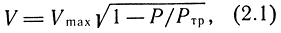
где V - текущее значение скорости подвижного элемента привода; Vmax - скорость подвижного элемента привода без нагрузки; Р - текущее значение усилия, развиваемого на подвижном элементе привода; Ртр - тормозное усилие, развиваемое на подвижном элементе привода.
Произведение значений Р на V под ветвью квадратичной параболы представляет собой полезную мощность гидропривода дроссельного управления. Ее максимальное значение соответствует произведению текущих значений
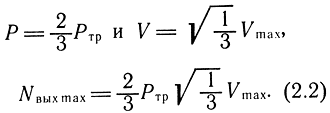
Мощность потока жидкости, подводимого к гидроприводу дроссельного управления с гидронасосом постоянной производительности, определяется произведением Pтр на Vmax.
Мощность, потребляемая гидронасосом постоянной производительности, по отношению к подводимой мощности должна учитывать объемные потери и потери давления в насосе и гидросистеме:
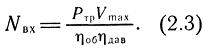
Теоретический КПД гидропривода дроссельного управления с гидронасосом постоянной производительности
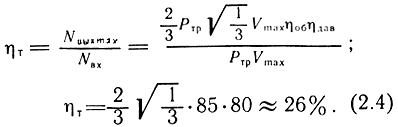
Энергетические характеристики гидропривода дроссельного управления с гидронасосом постоянной производительности представлены на рис. 2.3.
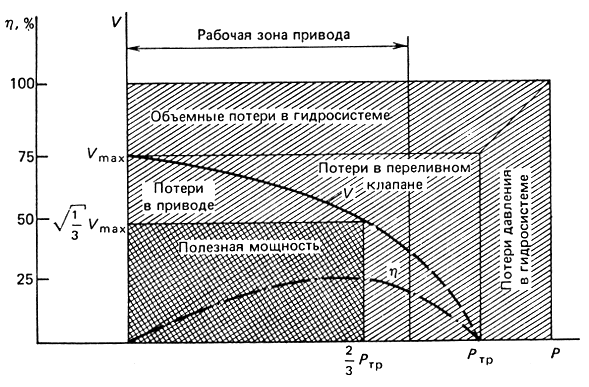
Рис. 2.3. Энергетические характеристики гидропривода дроссельного управления с гидронасосом постоянной производительности
Значение теоретического КПД гидропривода дроссельного управления с гидронасосом постоянной производительности составляет примерно 26%. Однако полученное значение КПД может быть в том случае, когда на каждом приводе системы нагрузка равна  и команды управления поступают одновременно на все приводы системы. Практически, при реальных нагрузках и реальной неодновременности прохождения команд управления на все приводы, КПД системы в динамике будет значительно меньше. Динамическое значение КПД имеет вероятностный характер и зависит от многих факторов. Гидропривод дроссельного управления с гидронасосом постоянной производительности имеет значительные потери потенциальной энергии рабочей жидкости в золотниковом распределителе, зависящие от нагрузки на подвижный элемент привода, а также в переливном клапане, зависящие как от нагрузки на подвижном элементе привода, так и от наличия команд управления на приводе.
Таким образом, гидропривод дроссельного управления с гидронасосом постоянной производительности по структуре имеет низкие энергетические характеристики, улучшить которые можно только за счет изменения структуры, т. е. перехода на другие принципы построения привода. Такие приводы следует применять только при небольших мощностях с ограниченным числом гидродвигателей.
Одним из путей структурных улучшений гидропривода является замена гидронасоса постоянной производительности на гидронасос переменной производительности и исключение переливного клапана (см. рис. 2.2). Мощность потока жидкости, подводимой к гидроприводу дроссельного управления с гидронасосом переменной производительности, определяется произведением Ртр на V.
Мощность, потребляемая гидронасосом переменной производительности, по отношению к подводимой мощности учитывает затраты энергии на управление производительностью, объемные потери и потери давления в гидросистеме и для нагрузки на подвижном элементе привода, равном 2/3 Ртр, соответствует
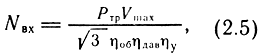
где ηу - коэффициент, характеризующий затраты энергии на управление производительностью насоса.
Теоретический КПД гидропривода дроссельного управления с гидронасосом переменной производительности
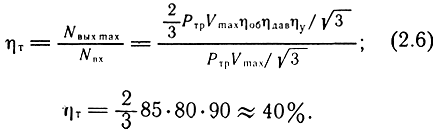
Энергетические характеристики гидропривода дроссельного управления с гидронасосом переменной производительности представлены на рис. 2.4.
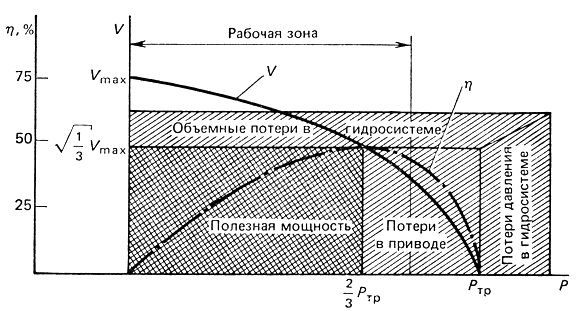
Рис. 2.4. Энергетические характеристики гидропривода дроссельного управления с гидронасосом переменной производительности
В схеме с гидронасосом переменной производительности значительно сокращаются потери потенциальной энергии рабочей жидкости в переливном клапане, зависящие от нагрузки на подвижном элементе привода и наличия команд управления на приводах, за счет подстройки в динамике производительности гидронасоса на требуемый расход всех приводов.
Теоретическое значение КПД гидропривода дроссельного управления с гидронасосом переменной производительности составляет примерно 40%. Кроме того, его динамическое значение изменяется в зависимости от полезной нагрузки в связи с использованием дроссельного золотникового распределителя для управления гидродвигателем. Соотношение динамического значения КПД для систем гидроприводов дроссельного управления с гидронасосом постоянной и переменной производительности теоретически может быть равно числу приводов в системе. Практически это соотношение меньше из-за использования пневмогидравлических аккумуляторов для компенсации пиковых расходов в системе с гидронасосом постоянной производительности.
Тем не менее при сравнительной оценке энергетических характеристик систем гидроприводов дроссельного управления с гидронасосами постоянной и переменной производительности можно считать, что они у последних в 5 раз лучше.
Статические характеристики. Точность и жесткость следящих гидроприводов при постоянных скоростях и нагрузках, т. е. функциональную зависимость между рассогласованием и скоростью перемещения подвижного элемента при действующей на него статической нагрузке, определяют статические характеристики.
Уравнения статических характеристик могут быть получены совместным решением уравнений неразрывности, истечения через проходные отверстия и статического равновесия привода при допущениях об идеальном золотнике и постоянном коэффициенте расхода.
Уравнения неразрывности устанавливают соотношения расхода и скорости в золотниковом распределителе и исполнительном двигателе и имеют различные выражения в зависимости от их конструктивной схемы.
Уравнения истечения устанавливают связь между расходом в золотниковом распределителе, перепадом давления на нем, величиной его открытия и в зависимости от конструктивной схемы имеют различные выражения.
Уравнение статического равновесия устанавливает связь между статической нагрузкой и перепадом давления.
В связи с этим аналитическое выражение статической характеристики для каждой конструктивной схемы "золотниковый распределитель - гидродвигатель" имеет свои особенности. Известно, что золотниковые распределители по числу рабочих кромок делятся на четырех-, двух- и однокромочные; по наличию зазоров между золотником и золотниковой втулкой при нулевом положении первого - на проточные и с нулевыми перекрытиями. Кроме того, проточные золотниковые распределители при определенных соотношениях линейных зазоров и производительности насоса могут работать при постоянном расходе, т. е. вся рабочая жидкость от насоса подается в золотниковый распределитель. Гидродвигатели типа силовых цилиндров по рабочей площади подвижных элементов делятся на дифференциальные и недифференциальные. Возможное число конструктивных схем "золотниковый распределитель - гидродвигатель" достаточно велико; в практике машиностроения их используется около десяти [2].
Рассмотрим вывод аналитического выражения для статической характеристики на примере привода с четырехкромочным проточным золотниковым распределителем и недифференциальным гидроцилиндром, конструктивная схема которого представлена на рис. 2.5.
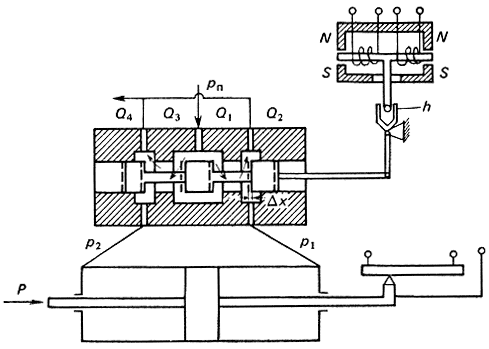
Рис. 2.5. Конструктивная схема следящего гидропривода дроссельного управления с четырехкромочным проточным золотниковым распределителем и недифференциальным цилиндром
Уравнения неразрывности:
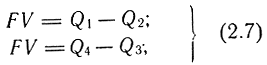
где F - площадь поршня гидроцилиндра (одинаковая в обеих полостях); V - скорость перемещения поршня; Q1, Q2, Q3, Q4 - расходы жидкости через соответствующие проходные сечения золотникового распределителя.
Уравнения истечения через проходные сечения золотникового распределителя:
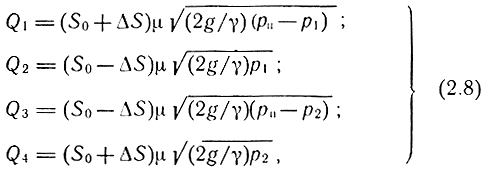
где S0 - площадь проходного сечения окон распределителя при среднем положении золотника; ΔS - приращение проходного сечения вследствие смещения золотника из нейтрального положения; μ - коэффициент расхода, принятый одинаковым для всех проходных сечений из-за малости ΔS по сравнению с S0; g - ускорение свободного падения; рп - давление, подводимое к золотниковому распределителю; p1, p2 - давления в соответствующих полостях цилиндра; γ - плотность рабочей жидкости.
Уравнение статического равновесия подвижного элемента привода
где Р - статическая нагрузка.
Принимая во внимание равенство р1 + р2 = pп из предположения - Vmax ≤ V ≤ Vmax для всех значений скорости подвижного элемента привода, после совместного решения уравнений (2.7), (2.8) и (2.9) получим
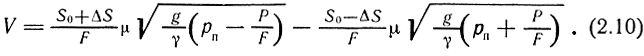
Уравнение (2.10) можно записать в виде
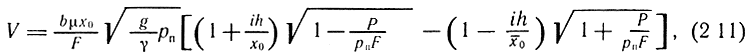
где b - длина рабочей щели золотникового распределителя; b(x0 + x) = S0 + ΔS; b(x0 - x) = S0 - ΔS; x0 - линейный зазор между рабочими кромками золотника и золотниковой втулки при нейтральном положении золотника; х - смещение золотника из нейтрального положения; x = hi; i - передаточное отношение между рассогласованием следящего привода и смещением золотника; h - рассогласование следящего привода.
Обозначим через KV коэффициент усиления по скорости, характеризующий зависимость рассогласования от скорости слежения при отсутствии нагрузки:
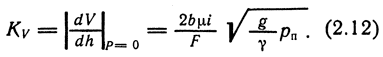
Тогда уравнение (2.11) можно представить в следующем виде:
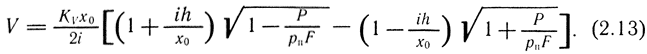
Уравнение (2.13) - аналитическое выражение для определения статической характеристики рассматриваемого конструктивного варианта следящего привода.
Для сравнительной оценки приводов более удобна форма записи статической характеристики в относительных величинах:
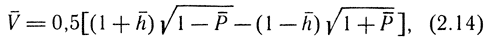
где 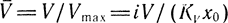
- относительная скорость; 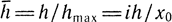 - относительное рассогласование;
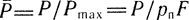 - относительная нагрузка.
Статические характеристики, описываемые уравнением (2.14), представлены на рис. 2.6.
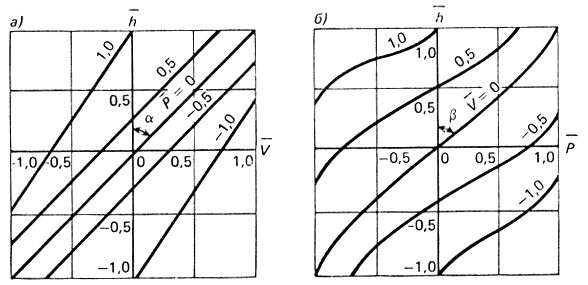
Рис. 2.6. Статические характеристики следящего гидропривода дроссельного управления с четырехкромочным проточным золотниковым распределителем и недифференциальным гидроцилиндром
Статическую точность следящих приводов определяют три показателя: зависимость рассогласования от скорости слежения, зависимость рассогласования от нагрузки и зона нечувствительности.
Зависимость рассогласования от скорости при отсутствии нагрузки определяется коэффициентом усиления по скорости KV. В относительных величинах
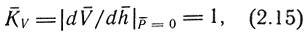
так как Vmax = KVhmax.
На рис. 2.6, а прямая, соответствующая  , проходит под углом α = 45° через начало координат. С увеличением нагрузки
 угол α уменьшается, что соответствует увеличению рассогласования от скорости. С изменением относительной нагрузки до ±1 изменение
 не превышает 10%.
Зависимость рассогласования от нагрузки характеризуется коэффициентом усиления по нагрузке (жесткостью системы):
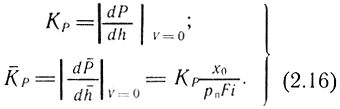
На рис. 2.6, б угол β соответствует относительному коэффициенту усиления по нагрузке. Зависимость  от скорости слабо выражена: при
 для
 величина
 изменяется на 20%.
Коэффициент усиления по нагрузке может быть определен и по выражению
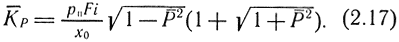
Как видно из рис. 2.6, б, с увеличением относительной нагрузки жесткость привода падает.
Зона чувствительности определяется двойной величиной рассогласования, необходимого для начала движения привода, нагруженного силами трения. Относительная зона нечувствительности может быть получена из уравнения (2.14) при соответствующих преобразованиях: полагая  и обозначая через Р-0 = Рт/(рпF) относительную силу трения покоя, удвоим правую часть уравнения
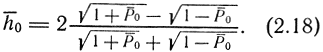
В соответствии с изложенной методикой можно определить статические характеристики и их показатели для других конструктивных схем "золотниковый распределитель - гидродвигатель" [2] и выбрать конструктивную схему, имеющую лучшие показатели для удовлетворения заданных требований.
Значения коэффициентов усиления по скорости для различных конструктивных схем следящих приводов изменяются в 2 раза.
Самые низкие коэффициенты KV имеют приводы с однокромочным золотниковым распределителем и дифференциальным цилиндром, работающие при постоянном давлении или расходе, а также приводы с двухкромочным золотниковым распределителем и недифференциальным гидроцилиндром, работающие при постоянном расходе.
Удовлетворительной жесткостью обладают следящие приводы с четырехкромочными золотниковыми распределителями, работающие при постоянном давлении; вдвое меньшую жесткость имеют приводы с двухкромочными золотниковыми распределителями и в 4 раза меньшую жесткость - приводы с однокромочными золотниковыми распределителями. При этом с увеличением Р‾ значение К ‾Р уменьшается.
У следящих приводов, работающих при постоянном расходе, значения КР увеличиваются с возрастанием Р‾, и при Р‾ = 0,5 становятся в 2-4 раза больше, чем у следящих приводов, работающих при постоянном давлении. Причем двухкромочные золотниковые распределители в этом случае предпочтительнее, чем четырехкромочные.
Таким образом, в зависимости от требований, предъявляемых к статической точности робототехнического устройства, можно выбирать различные конструктивные схемы следящих приводов. Следящие приводы, работающие при постоянном расходе, с четырехкромочными золотниковыми распределителями и недифференциальными гидроцилиндрами, имеют высокую жесткость, наилучшие коэффициенты усиления по скорости, достаточно простую конструкцию и могут быть рекомендованы для применения в робототехнических приводах повышенной точности позиционирования, работающих с преобладанием инерционных нагрузок.
В целом следящие гидроприводы с дроссельным управлением имеют достаточно высокие показатели статических характеристик, особенно по сравнению с пневматическими приводами.
Линейная и нелинейная динамические модели. Теоретические исследования динамики следящего гидропривода с дроссельным управлением усложняются нелинейностью нагрузочной характеристики (2.1), наличием ограничений по скорости и давлению, утечками рабочей жидкости и ее сжимаемостью, нежесткостью кинематических элементов робота, а также наличием сухого трения в элементах привода [1].
Нелинейное дифференциальное уравнение динамики рассматриваемого привода для несжимаемой жидкости при отсутствии утечек можно получить подстановкой уравнения сил
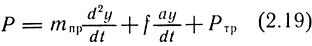
в уравнение нагрузочной характеристики (2.1).
В уравнении (2.19) mпр - приведенная к подвижному элементу привода масса подвижных частей привода и кинематических звеньев манипулятора; y - координата перемещения подвижного элемента привода; f - коэффициент вязкого трения.
Получаемое при этом нелинейное уравнение не позволяет применять наглядные и простые инженерные методы для исследования динамических характеристик следящего привода, а также для исследования влияния динамических характеристик отдельных элементов на привод в целом. Поэтому в инженерной практике представляют дифференциальное уравнение следящего гидропривода с дроссельным управлением в виде системы упрощенных уравнений, описывающих динамику отдельных элементов привода, при следующих допущениях:
1) динамические процессы рассматриваются при малых отклонениях регулируемого параметра, когда влияние зоны насыщения по скорости и давлению не существенно;
2) расходная характеристика золотникового распределителя (зависимость расхода от его смещения) представляется в виде постоянного значения расхода и его приращения;
3) зона чувствительности, перекрытие золотника, утечка жидкости и сухое трение отсутствуют;
4) жидкость несжимаема;
5) температура, вязкость жидкости, давление на входе в золотниковый распределитель и конструктивные параметры привода постоянны;
6) движение жидкости в каналах имеет ламинарный характер;
7) кинематические звенья робота имеют достаточную жесткость.
Принятые допущения позволяют построить линеаризованную модель привода на основе составления структурных динамических схем и передаточных функций элементов привода.
Структурная динамическая схема элементов привода гидроцилиндр - золотниковый распределитель. При рассмотренных допущениях динамика элементов привода (рис. 2.7) описывается следующей системой уравнений.
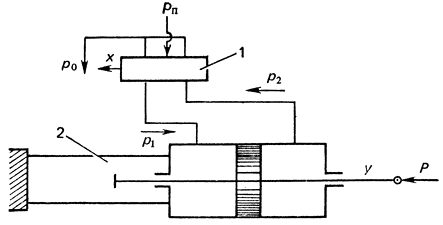
Рис. 2.7. Функциональная схема элементов привода гидроцилиндр - золотниковый распределитель: 1 - золотниковый распределитель; 2 - гидроцилиндр
Уравнение располагаемого расхода золотникового распределителя:
где 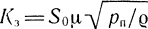 - коэффициент усиления золотникового распределителя; S0 - площадь щели дросселирования золотникового распределителя при максимальном перемещении золотника; μ - коэффициент расхода; рп - давление на входе в золотниковый распределитель; ρ = γ/g - плотность рабочей жидкости; g - ускорение свободного падения; х - текущее значение перемещения золотника; |dQ/dp| - крутизна расходной характеристики; р - текущее значение давления.
Уравнение потребного расхода гидроцилиндра:
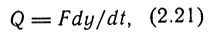
где F - рабочая площадь поршня гидроцилиндра; у - текущее значение перемещения подвижного элемента гидроцилиндра.
Уравнение нагрузки золотникового регулятора:
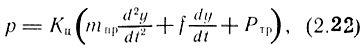
где Kц = 1/F - коэффициент усиления гидроцилиндра.
Применяя преобразование Лапласа при нулевых начальных условиях к уравнениям (2.20)-(2.22), представляют их в изображениях.
Уравнение в изображениях располагаемого расхода золотникового распределителя:
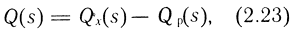
где