

10.3. Роботы с обучением
1) Краткое описание методов управления роботами с обучением. Робот с обучением, как уже было сказано выше, представляет собой машину широкого назначения для механизации и автоматизации ручных операций, снабженную устройством памяти. При воспроизведении программы робот выполняет повторяющиеся операции.
Управление робота с обучением включает в себя:
1) обучение; 2) запоминание программы; 3) воспроизведение программы; 4) отработку программы.
Обучение - это комплекс действий, необходимых для занесения в память робота программы его работы. В настоящее время обучение далеких еще от совершенства современных роботов осуществляется человеком. О степени автоматизации и эффективности робота можно судить по тому, насколько сложным является процесс обучения и каких он требует затрат времени. Чем проще и менее трудоемок процесс обучения, тем эффективнее конструкция промышленного робота.
Запоминание программы - это сохранение в течение необходимого периода времени информации, накопленной при обучении робота. Для роботов с обучением: имеются различные виды информации, которую требуется запоминать. Но в сущности, сложность операций, которые может выполнять робот, определяется объемом-его устройства памяти.
Воспроизведение программы - это считывание информации из устройства памяти и передача ее на управление исполнительными механизмами робота. Воспроизведение программы осуществляется простыми средствами, если информация считывается в определенной последовательности, и усложняется, если по условиям работы порядок считывания информации должен изменяться. Чем универсальнее промышленный робот, тем более сложного он требует устройства воспроизведения программы.
Роботу необходимы устройства позиционирования и логические блоки для выполнения операций "включено-выключено", что определяется его конструкцией и техническими параметрами. В данной главе эти вопросы не рассматриваются, поскольку о них уже шла речь в гл. 9.
Существуют различные виды информации, которую должен получить, запомнить и воспроизвести робот с обучением. Ее можно классифицировать, как показано в табл. 10.1.
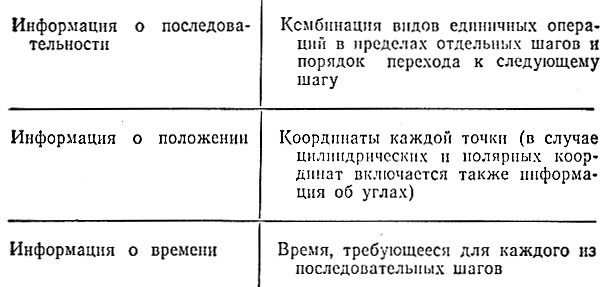
Таблица 10.1. Виды информации по управлению
С целью пояснения содержания такой информации на фиг. 10.1 показана операция высокочастотной закалки в качестве одного из примеров операций, выполняемых с помощью робота с обучением. Операция закалки состоит в следующем. С конвейера снимают деталь и помещают в высокочастотную печь, после чего включают источник тока. Через определенный промежуток времени деталь вынимают из печи, переносят и опускают в ванну для охлаждения. Эта операция состоит из 8 отдельных шагов, указанных в табл. 10.2. Каждый из них называют последовательным шагом, или просто шагом. Переход от одного шага к следующему называют переходом, а используемый при этом сигнал назьь вают сигналом перехода. Отдельные операции, выполняемые в пределах каждого шага, называют единичными операциями. Например, в табл. 10.2 единичная операция в пределах первого шага - это "захват"; в пределах второго шага выполняются две единичные операции: перемещения в точку b по осям r и Θ. Четвертый шаг - это включение источника тока и съем детали. В тех случаях, когда операция перехода выполняется с выдержкой времени, эту выдержку целесообразно также рассматривать как единичную операцию. Таким образом, шаг программы может содержать ряд единичных операций. Перед воспроизведением каждого нового шага должно быть получено подтверждение об исполнении предыдущего.
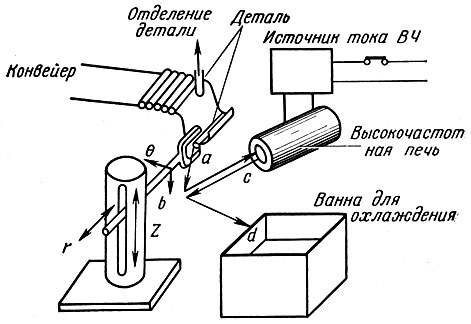
Фиг. 10.1. Пример операции, выполняемой роботом с обучением
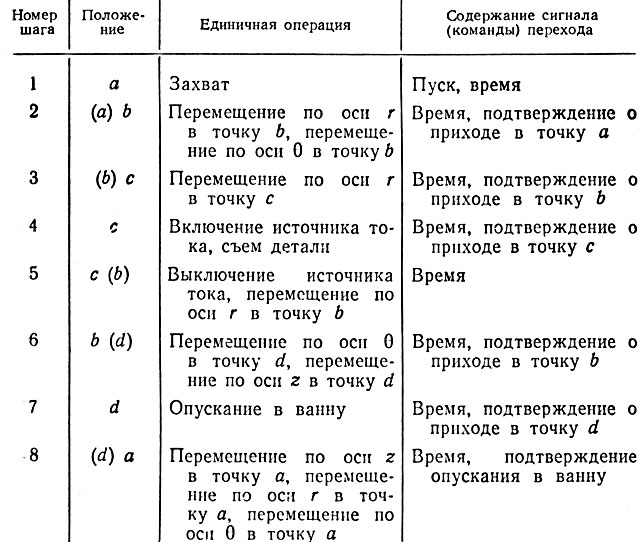
Таблица 10.2. Структура инфирмации
Обучение робота, по существу, состоит во внесении в его память информации об отдельных единичных операциях, о комбинировании этих операций в пределах каждого шага и о порядке перехода от одного шага к другому. Среди единичных операций имеются такие, когда достаточно указать вид операции, которая должна быть выполнена (например, "захват", "включение источника тока" и т. д.) и такие, когда необходимо указать не только вид единичной операции (например, "перемещение"), но и дополнительно указать его величину (линейную или угловую).
Содержанием единичной операции может быть время перехода между шагами программы, скорость перемещения, усилие захвата и т. д. Информация о положении исполнительных органов робота и временных интервалов является, по существу, аналоговой, ее объем обычно бывает большим. В противоположность этому информация о последовательности воспроизведения программы, т. е. информация о комбинации единичных операций в пределах шага и о порядке переходов между шагами, является дискретной.
Таким образом, информация, с которой обычно имеют дело в роботах с обучением, состоит из трех видов, как показано в табл. 10.1, а именно из информации о последовательности, информации о положении и информации о времени. В ряде случаев требуется запомнить аналоговую информацию о скорости, усилии и некоторых других величинах.
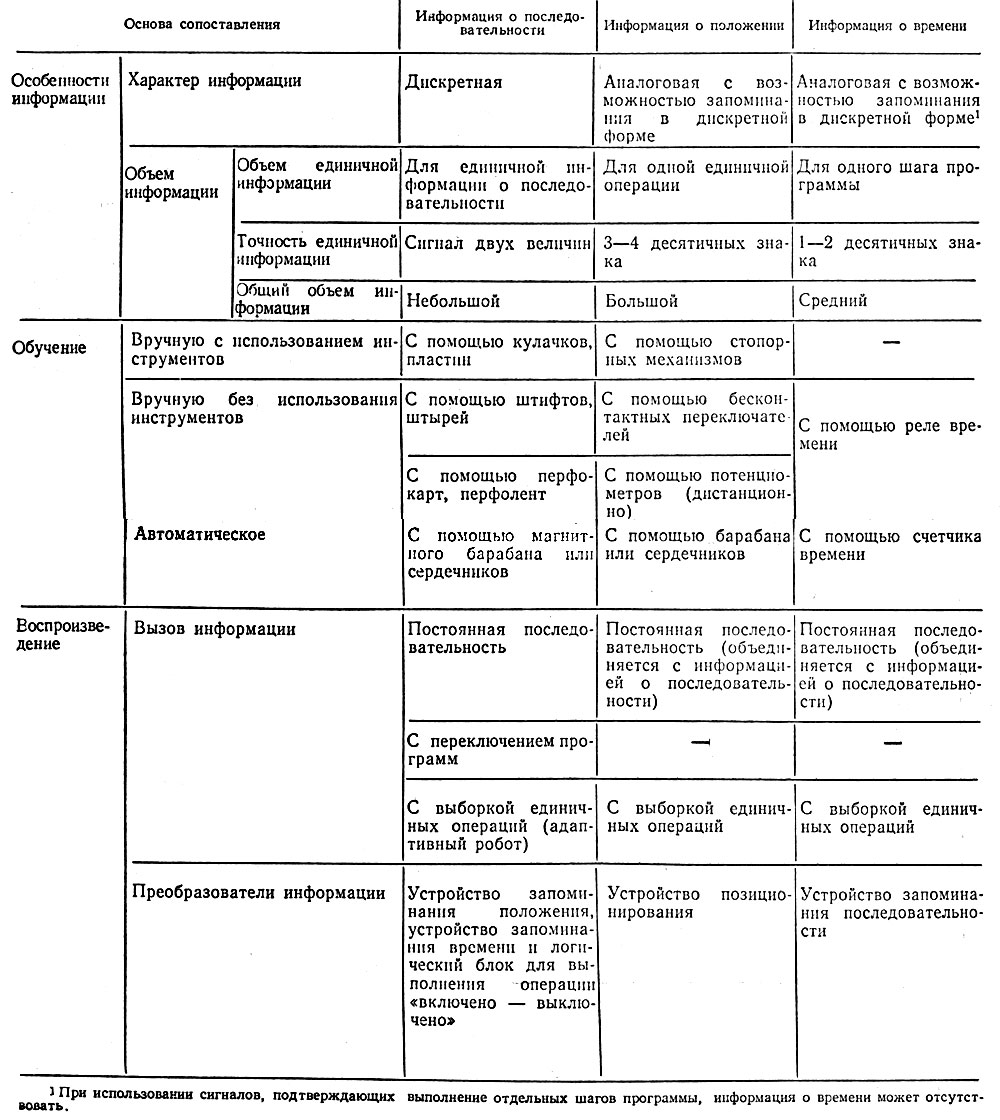
Таблица 10.3. Особенности и различия отдельных видов информации
В табл. 10.3 собраны воедино сведения о характерных особенностях трех названных видов информации и о различии между ними с точки зрения обучения робота и воспроизведения программы. Вид информации определяет и форму внесения этой информации в устройство памяти. В табл. 10.4 дана единая классификация методов управления роботами с обучением. Содержание данного раздела, по существу, является комментарием к табл. 10.4.
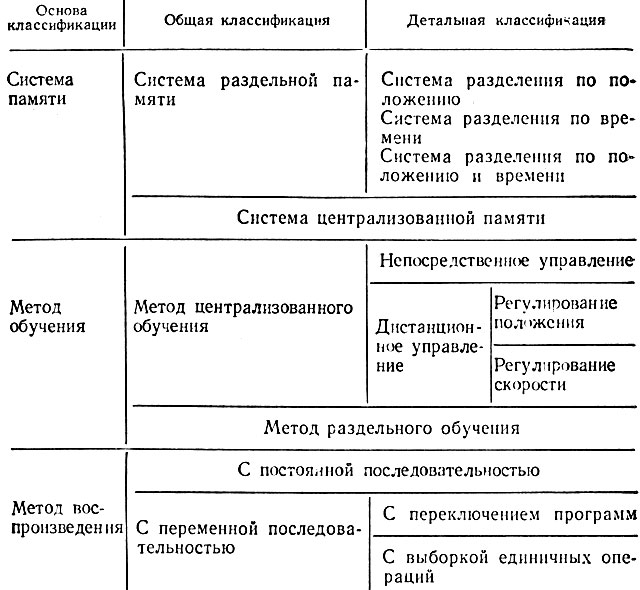
Таблица 10.4. Классификация методов управления роботами с обучением
2) Системы памяти.а) Общие сведения. В роботе с обучением, как уже говорилось, в память должна быть заложена информация о последовательности, информация о положении и информация о времени. Уточним понятие каждого вида информации на примере операции закалки, показанной на фиг. 10.1.
На фиг. 10.2 приведена блок-схема, поясняющая связь между формами запоминания каждого вида информации и методом управления роботом при выполнении операции закалки. На схеме блок запоминания информации о последовательности включает информацию о комбинации единичных операций и порядке перехода между отдельными шагами программы. Содержание памяти о последовательности указано на диаграмме. Здесь по горизонтали отложены последовательные шаги, по вертикали - единичные операции. Единичные операции 1-9 представляют собой отдельные движения руки робота. Например, единичной операции 1 соответствует информация "прийти в точку а по оси z".
Части последовательных шагов, показанные на диаграмме жирными линиями, соответствуют информации, означающей исполнение ("делай ...."), обозначенные тонкими линиями - запрещение ("не делай ...."). Перемещения в точки Ь, с и d вдоль координаты z составляют одну единичную операцию 2, поскольку значения координаты z для этих точек одинаковы. Единичным операциям 10-12 соответствует информация, связанная с режимом управления при выборке единичных операций. Единичным операциям 13-15 соответствует информация о порядке включения устройства запоминания времени.
На фиг. 10.2 жирные линии, нанесенные на единичных операциях 1-12, не обозначают в действительности само действие, а показывают лишь состояние. Например, они не означают "захватить", а показывают "захвачено". Напротив, на единичных операциях 13- 15 знак "-" обозначает не состояние, а само действие и имеет смысл "начинать".
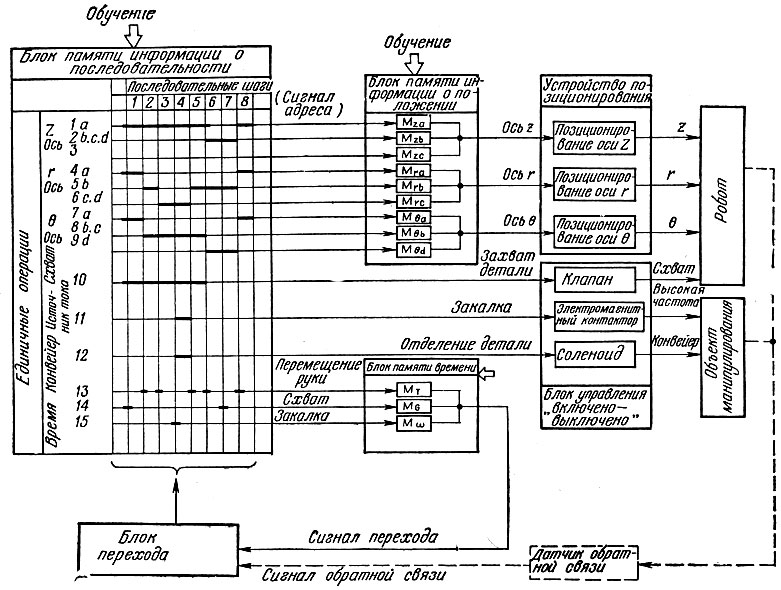
Фиг. 10.2. Блок-схема управления роботом 'Версатран'
Сигнал, посылаемый из устройства запоминания последовательности в устройство запоминания положений, в сущности, является адресным сигналом вызова; в период времени, когда включен такой сигнал вызова, соответствующая ему информация, заложенная в память, посылается как заданная величина в устройство позиционирования.
Блок запоминания времени выполняет следующую роль: получив сигнал начала отсчета от блока запоминания информации о последовательности, он по прошествии заложенного в его память времени подает сигнал перехода к следующей операции.
Таким образом, в роботе с обучением необходимы блоки памяти по крайней мере для трех видов информации, отличающихся ,как по своему характеру, так и по объему.
Систему памяти, при которой информацию заносят в отдельные блоки, называют раздельной. При объединении блоков в единое устройство систему памяти называют централизованной. Систему раздельной памяти в свою очередь можно в зависимости от Tord, какая информация разделяется, подразделить на систему разделения по положению, систему разделения по времени и систему разделения по положению и времени. В табл. 10.5 приведена единая классификация систем памяти. Система разделения по положению - это такая система, когда в одно устройство памяти закладывают только информацию о положении, а информацию о последовательности, времени и т. д. собирают вместе и закладывают в другое устройство памяти. Подобная система памяти реализована в роботе "Версатран" с позиционной системой управления (РТР).
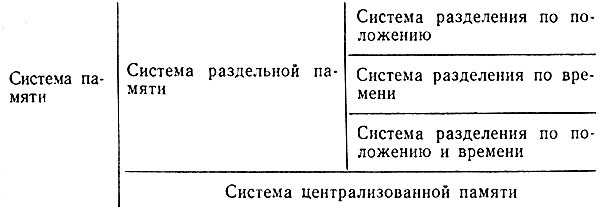
Таблица 10.5. Классификация систем памяти
Система разделения по времени - это система, при которой отдельно закладывают в память только информацию о времени, а всю остальную информацию объединяют. Практическими примерами применения такой системы являются роботы "Юнимейт" и "Кавасаки Юнимейт".
Система разделения по положению и времени заключается в том, что информацию о положении, времени, последовательности и прочую разделяют "между собой и заносят в три и более вида запоминающих устройств. Кроме робота "Транс", выпускаемого фирмой "Тосиба Сэйки", есть много других примеров практического применения подобной системы памяти.
У каждой из этих систем есть свои преимущества и недостатки. Ниже каждый вид системы памяти рассмотрен более подробно.
б) Система разделения по положению. Среди информации о положении, последовательности и времени объем информации о положении намного больше, чем прочей информации. Объясняется это тем, что информация о положении является по своей природе аналоговой, при этом количество положений, которые необходимо запомнить, и к тому же с достаточно высокой точностью, очень велико.
Накопление в специальном устройстве памяти только информации о положении, а всей прочей информации в другом устройстве является отличительной чертой системы разделения по положению. В качестве устройств запоминания положения часто применяют стопорные механизмы, бесконтактные выключатели, потенциометры и т. д. Как устройства они очень просты, но имеют ограничения в отношении количества точек, которые они могут запомнить. В качестве устройств запоминания информации о последовательности и времени попользуют барабаны с постоянной скоростью вращения, выполняющие, по существу, роль реле времени. Они просты по конструкции, но в них затруднено изменение интервалов времени между последовательными шагами программы.
Конкретным примером реализации системы разделения по положению являются робот "Версатран" с позиционной системой управления американской компании AMF и робот "Консларм" фирмы "Иоикавадзима Харима Дзкжогё".
На фиг. 10.3 приведена блок-схема системы управления робота "Версатран". В данном случае в качестве устройств запоминания положения используются потенциометры. Потенциометры же используются в сервоприводе в качестве датчиков положения. Перемещению руки в одном направлении на фиг. 10.3 соответствует 6 потенциометров памяти положений. За счет различных комбинаций потенциометров памяти можно реализовать довольно большое количество точек позиционирования руки робота.
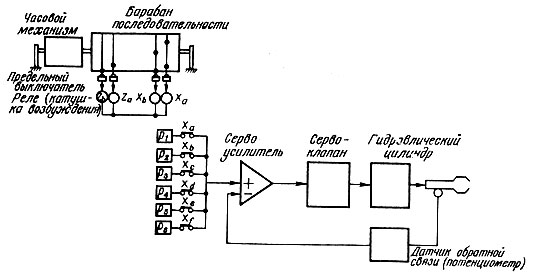
Фиг. 10.3. Блок-схема систем управления
Вся остальная информация запоминается на барабане последовательности. Развернутая диаграмма такого барабана показана на фиг. 10.4. По горизонтали записаны комбинации видов единичных операций, а по вертикали - информация о последовательности и времени.
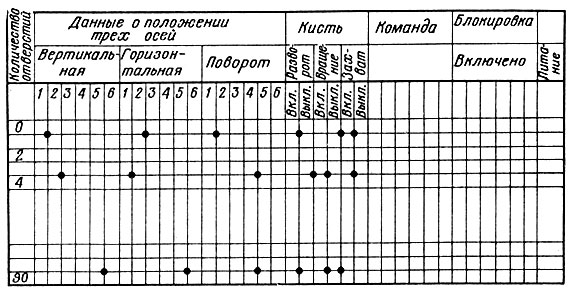
Фиг. 10.4. Диаграмма барабана последовательности
Информация о времени определяется количеством отверстий, приходящихся на один шаг программы. Требуемое количество отверстий рассчитывают, пользуясь графиками, на которых для каждой оси руки указаны величины перемещений и соответствующие им значения времени t Количество отверстий п определяют по формуле
где Т - время цикла. Затем в соответствии со значением n устанавливают штырыки в отверстия на барабане.
При воспроизведении программы барабан вращается с постоянной скоростью, проходя все позиции от 0 до 90 и заставляя штырьки воздействовать на предельные переключатели (см. фиг. 10.3). Переключатели в свою очередь выбирают соответствующие им потенциометры памяти положений, управляющие сервоприводами.
Применение барабана определяет использование робота в основном для выполнения операций с постоянной программой. Однако имеется возможность и переключения программ, если разделить поверхность барабана на отдельные части, например на две: позиции 0-45 - одна программа, позиции 46-90 - другая. Также на две группы делят и предельные переключатели, как показано на фиг. 10.5, и переключают их с помощью специального сигнала изменения программы.
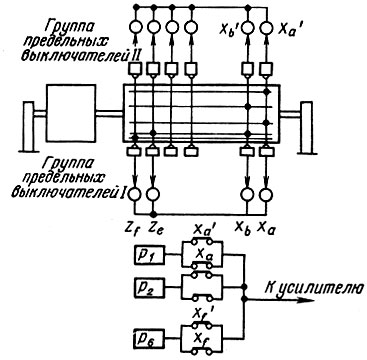
Фиг. 10.5. Метод переключения программ
Необходимость расчета количества отверстий для каждого шага программы является недостатком описанной выше системы; в целом процесс обучения в этом случае оказывается достаточно сложным. Однако у этой системы есть и преимущество, связанное с тем, что вследствие вращения барабана с постоянной скоростью нет необходимости в сигналах перехода между отдельными шагами программы.
в) Система разделения по времени. При такой системе выделяют только информацию о времени, а прочую информацию - о последовательности и положении - при занесении в устройство памяти объединяют, В этом случае информация о положении для всех единичных операций заносится в память в последовательности, соответствующей порядку операций, поэтому нет необходимости еще раз заносить в память порядок последовательных шагов. Информация о положении для каждого из последовательных шагов должна'быть полной, т. е. содержать сведения о позиционировании робота по всем степеням свободы, причем если информация для ряда шагов совпадает, ее необходимо повторять.' (Заметим, что при системе разделения по положению в этом случае число потенциометров можно сократить.)
Конкретным примером реализации системы разделения по времени является управление рукой и кистью робота "Юнимейт" компании Unimation. Общая блок-схема такой системы показана на фиг. 10.6. Информация о положении и о последовательности здесь записана на магнитный барабан как одно целое. На всех осях установлены фотоэлектрические кодовые датчики. Фактические положения по всем осям преобразуют в цифровые сигналы, которые записываются в память та магнитном барабане. Таким образом, оказывается, что информация о положении и последовательности заносится в память как одно целое.
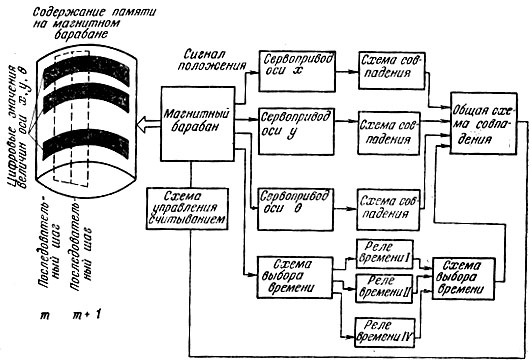
Фиг. 10.6. Блок-схема системы разделения по времени
Информация о времени запоминается группой реле времени отдельно от магнитного барабана. Однако синхронизирующий импульс пуска реле времени вводится в память на магнитном барабане. Сервопривод каждой степени свободы робота содержит схему совпадения, осуществляющую сравнение заданного положения с фактическим. Переход к следующей позиции (адресу) магнитного барабана происходит в момент прихода сигнала, подтверждающего совпадение заданных и фактических положений по всем степеням свободы.
Блок-схема сервоприводов осей х, у, ..., Θ показана на фиг. 10.7. Сервоприводы имеют цифро-аналоговую структуру. В датчиках обратной связи и устройстве памяти используются сигналы в цифровой форме, наиболее удобной для записи на магнитном барабане; для управления исполнительным и мехaнизмами (гидроцилиндрами) используются сигналы в аналоговой форме.
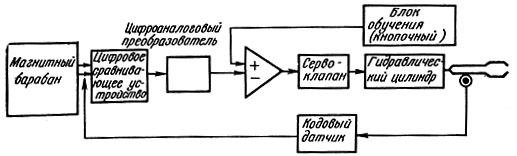
Фиг. 10.7. Блок-схема цифро-аналогового сервопривода
Использование кодовых датчиков позволяет записывать на магнитный барабан цифровые сигналы, соответствующие абсолютному значению положений.
Во время обучения оператор нажимает кнопки управления, показанные на фиг. 10.7, и перемещает руку робота в определенные положения. Эти положения последовательно заносятся в память на магнитном барабане. При этом схемы сравнения и цифро-аналоговые преобразователи не используются и, следовательно, сервоприводы работают в разомкнутом режиме.
При воспроизведении программы сигналы в цифровой форме со сзем сравнения преобразуются в аналоговые с помощью цифро-аналоговых преобразователей, усиливаются и подаются на сервоклапаны, управляющие гидроцилиндрами. В этом случае сервоприводы работают в замкнутом режиме.
На фиг. 10.8 схематически показана развертка магнитного барабана для иллюстрации способа переключения нескольких программ. С этой целью на барабане предусмотрены дорожки, на которых в конечных точках программ записываются сигналы пуска и остановка, необходимые для их переключения.
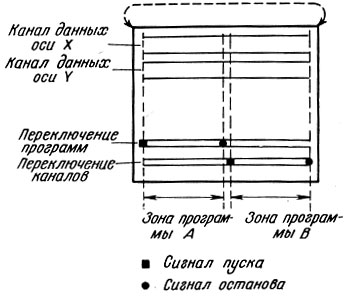
Фиг. 10.8. Развертка магнитного барабана
Недостатком системы разделения по времени является необходимость иметь устройство с большим объемом памяти, так как на каждом из последовательных шагов в памяти заносят информацию о положении для всех степеней свободы робота. В отношении обучения система разделения по времени имеет преимущество, так как сам процесс обучения автоматизируется, хотя при нем и приходится поочередно производить обучение робота всем единичным операциям.
Несколько усложняет систему использование сигналов как в цифровой, так и в аналоговой форме, однако это удобно с точки зрения перспективы управления роботами с помощью вычислительных машин.
г) Система разделения по положению и времени. Это система, когда информацию о положении, времени, последовательности и прочую закладывают каждую в отдельный блок памяти. Благодаря этому появляется возможность выбора блоков памяти, наиболее соответствующих каждому виду информации. В целом устройство памяти можно сделать достаточно простым. Вследствие этого данная система используется в большинстве простых по конструкции роботов с обучением. С другой стороны, такая система делает процесс обучения более трудоемким, так как приходится вводить информацию в блоки памяти трех видов. Но этот недостаток можно устранить автоматизацией части обучения или всего процесса в целом. Преимуществом системы является то, что возможно запоминание сложных операций устройством с небольшим объемом памяти, так как эффективность его использования высокая.
В табл. 10.6 перечислены отдельные виды информации с конкретными примерами их реализации.
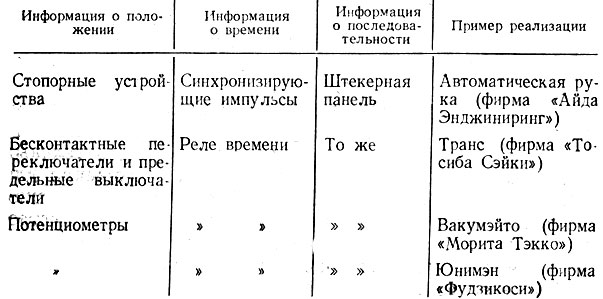
Таблица 10.6. Примеры запоминающих устройств
Оригинальным является метод управления, примененный фирмой "Фудзикоси" (робот "Юнимэн"), в котором для запоминания информации о последовательности используется бумажная лента.
На фиг. 10.9 приведена блок-схема такой системы. В данном случае для запоминания информации о положении использованы потенциометры - по 6 для каждой оси. Информация о времени запоминается с помощью нескольких реле времени. Информация о последовательности записывается на бумажную ленту, поэтому программа является фиксированной. Но заготовив в соответствии с содержанием операций несколько видов лент, можно путем их замены выполнять различные операции.
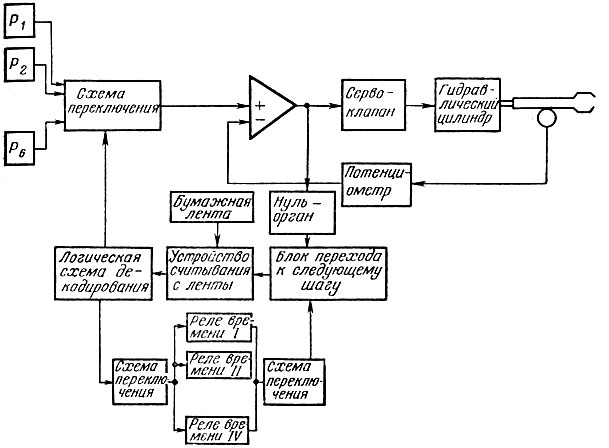
Фиг. 10.9. Блок-схема системы разделения по положению и времени
Содержание памяти на ленте аналогично содержанию памяти, вводимой на штекерной панели. Здесь также осуществляются выбор адресов потенциометров, выбор адресов реле времени и установка скорости. Информацию на бумажной ленте печатают в 8-разрядном коде EIA по методу адреса слова. По сравнению со штекерной панелью отсутствует ограничение в количестве последовательных шагов программы.
Сервоприводы здесь аналогичны тем, которые используются в роботе "Вереатран" с позиционной системой управления. Вопрос изменения программы рассматривается в разделе, касающемся методов воспроизведения, с указанием конкретного примера реализации (Промышленный робот фирмы "Токе Кэйки").
д) Система централизованной памяти. Основная особенность этой системы состоит в том, что информация о последовательности, положении, времени, скорости и т. д. вводится одновременно как единое целое в одно устройство памяти. При такой системе утрачивается гибкость в воспроизведении отдельных видов информации, но упрощаются средства обучения и воспроизведение программы.
Систему централизованной памяти обычно называют системой с непрерывным управлением (continuous path, СР). При этом информация о движении по контуру заносится в память в реальном масштабе времени. Система централизованной памяти используется в настоящее время во многих роботах. Она в большей степени, чем система с раздельной памятью, подходит для операций, где требуется плавное перемещение исполнительных механизмов робота. Можно предположить, что в дальнейшем система централизованной памяти будет применяться в роботах наряду с системой раздельной памяти, что позволит наилучшим образом использовать преимущества обоих видов памяти.
Система централизованной памяти имеет следующие преимущества:
- возможность запоминания и воспроизведения сложных операций, требующих большого объема памяти, как это имеет место и при перемещении руки робота по непрерывному контуру;
- простота аппаратуры для воспроизведения программы;
- возможность произвольного изменения скорости перемещения.
Но можно отметить и следующие недостатки:
- трудность частичной корректировки программы;
- необходимость высокой квалификации оператора, выполняющего обучение робота, поскольку технологический процесс заносится в память в виде, заданном оператором.
Системы памяти и управления можно классифицировать по видам используемых сигналов следующим образом:
- аналоговые системы;
- цифровые системы;
- аналого-цифровые системы.
а) Аналоговая система. Это такая система, когда все виды информации запоминаются и воспроизводятся в виде амплитуд и фаз напряжений. Блок-схема аналоговой системы приведена на фиг. 10.10.
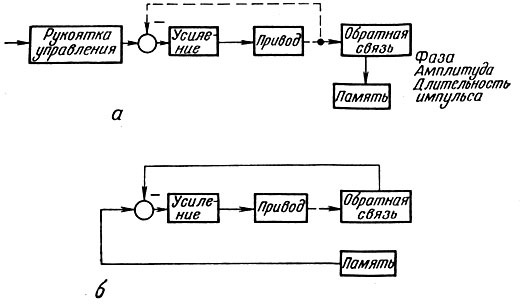
Фиг. 10.10. Аналоговая система. а - во время обучения; б - во время воспроизведения; - - - - механическое соединение; ________ Электрическое соединение
Для обучения здесь главным образом используются сервоприводы с рукоятками управления. Существуют также способы обучения с помощью разомкнутых приводов. Подробно методы обучения будут рассмотрены в разд. 3.
Существуют следующие методы ввода в память сигналов датчиков обратной связи:
1) Метод фазовой модуляции. В качестве датчиков обратной связи используются резольверы. В устройство памяти вводятся опорное напряжение и выходные напряжения резольверов. Сдвиг фазы выходного напряжения резольвера пропорционален величине перемещения по данной оси робота.
Преимуществом метода фазовой модуляции является возможность уменьшения погрешности запоминания и воспроизведения информации соответствующим подбором числа оборотов резольвера. К недостаткам метода можно отнести необходимость увеличения количества каналов памяти (на один канал больше по сравнению с числом степеней свободы робота) для запоминания опорного напряжения.
2) Метод амплитудной модуляции. В качестве датчиков обратной связи используются потенциометры, сельсины, резольверы и другие устройства. Информация вводится в память в виде амплитуды напряжения переменного или постоянного тока. Преобразование сигналов при воспроизведении информация не вызывает трудностей, количество каналов памяти соответствует числу степеней свободы, однако проблема состоит в обеспечении достаточной точности.
3) Метод широтно-импульсной модуляции (PWM). Способ получения сигналов обратной связи для ввода в память тот же, что и при методе фазовой модуляции, с той лишь разницей, что сдвиг фаз с помощью аналого-цифрового преобразователя преобразуется в длительность импульсов. Сигнал ошибки для управления сервоприводами образуется как разность сигналов воспроизведения и обратной связи.
б) Цифровая система. В этой системе оперируют с информацией в дискретной форме. Существуют три метода обращения с подобной информацией:
1) Метод разомкнутого контура (система с шаговыми двигателями). В процессе обучения робот приводят в движение подачей на приводные шаговые двигатели импульсных сигналов, модулированных по частоте (PFM) с помощью аналого-цифровых преобразователей. В это же время импульсы с выхода преобразователей вводят в устройство памяти. В этом случае отпадает необходимость в датчиках обратной связи по положению. Отработка программы осуществляется разомкнутым приводом, что упрощает конструкцию робота, однако требуется особое внимание к влиянию помех. Блок-схема разомкнутой системы приведена на фиг. 10.11.
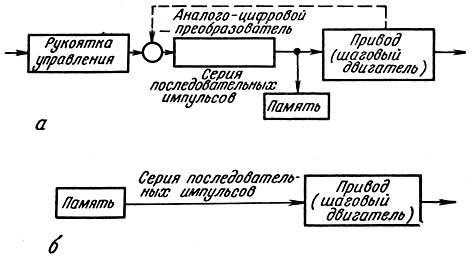
Фиг. 10.10. Аналоговая система. а - во время обучения; б - во время воспроизведения;------------механическое
2) Метод замкнутого контура. Сигнал на управление сервоприводом формируется, как и в аналоговой системе, в виде разности выходных сигналов устройства памяти и датчика обратной связи.
Информация о положении может быть введена в устройство памяти как в абсолютных, так и в относительных единицах.
В качестве датчиков обратной связи применяются цифровые потенциометры и другие датчики импульсов, а также датчики аналогового типа в комплекте с аналого-цифровыми преобразователями. При отработке программы импульсы датчиков обратной связи регистрируются счетчиками импульсов. Разность импульсов, заданных программой и полученных от датчиков обратной связи, подается на управление шаговыми двигателями. Блок-схема замкнутой системы приведена на фиг. 10.12.
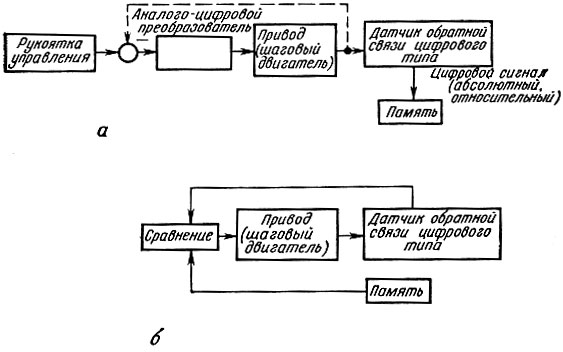
Фиг. 10.12. Блок-схема замкнутой системы. а - во время обучения; б - во время воспроизведения
Многие цифровые системы получили свое развитие на базе систем, используемых в стайках. Они позволяют получить более высокую точность по сравнению с аналоговыми системами, допускают стыковку с ЭВМ.
3) Аналого-цифровой метод. Здесь система управления приводом является аналоговой, а датчик обратной связи и устройство памяти являются цифровыми, что позволяет наилучшим способом использовать преимущества обоих методов. Блок-схема аналого-цифровой системы приведена на фиг. 10.13.
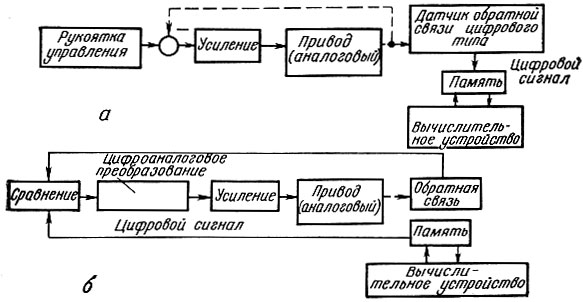
Фиг. 10.13. Блок-схема аналого-цифровой системы. а - во время обу